禾赛把三维建模塞进一台相机
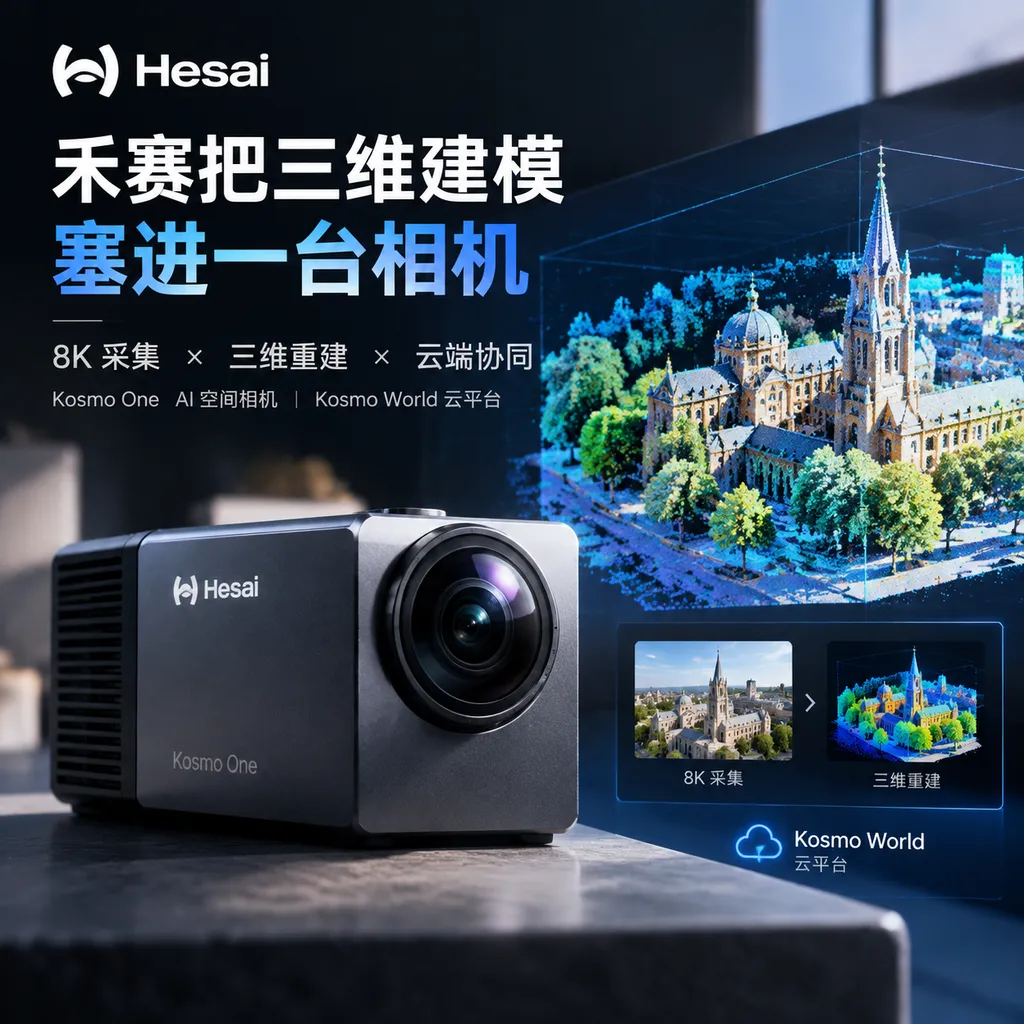
禾赛正式发布 Kosmo One 空间相机与 Kosmo World 云平台,宣称 15 分钟可重建 100㎡真实空间。其真正意义不只是拍摄提速,而是把采集、重建和资产管理整合成一条标准化生产线。
禾赛正式发布 Kosmo One 与 Kosmo World
禾赛科技在 2026 年 10 月 14 日正式发布 Kosmo One AI 空间相机,以及配套的 Kosmo World 云平台,试图把原本需要专业设备、算法团队和后期制作人员共同完成的三维空间建模,压缩成一次接近“拿着相机走一圈”的标准化操作。
Kosmo One 是一款用于采集真实环境并生成高质量三维空间模型的 AI 空间相机。按照禾赛公布的数据,这款设备配备一英寸 CMOS,最高拍摄分辨率达到 8K,能够完成 360° 环境覆盖,并可在 15 分钟内重建一个面积为 100㎡的真实空间。
Kosmo World 是与 Kosmo One 配套的 AI 云端三维内容平台。它负责承接相机采集的数据,并提供三维重建、内容管理、编辑与应用分发等能力,从而形成从现实空间采集到数字资产交付的一站式工作流。
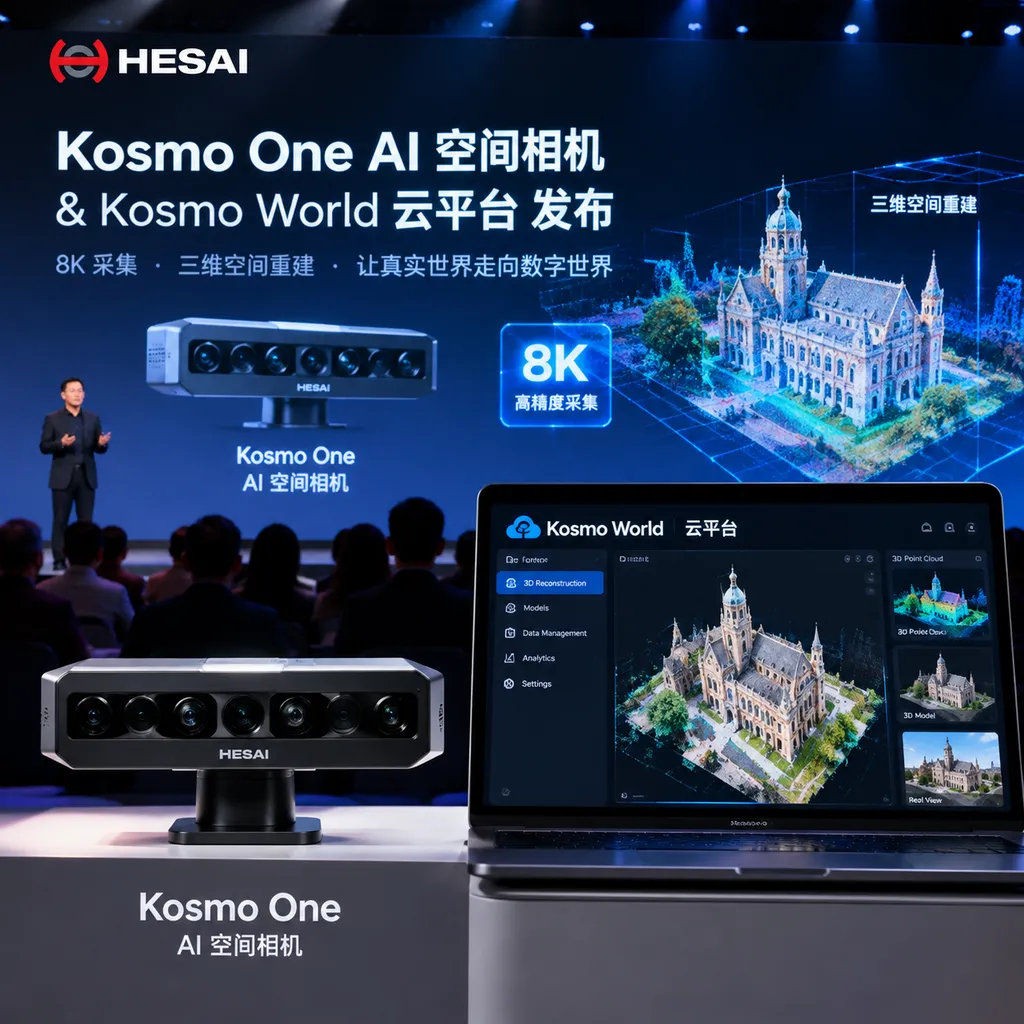
这次发布最值得关注的不是“8K 相机”这个标签,而是禾赛开始把空间扫描硬件、三维重建算法和云端资产管理包装成一个完整产品。过去的三维建模工具往往只解决链条中的一个环节:激光扫描仪负责获取几何结构,相机负责纹理,工作站负责计算,建模软件负责修补,内容平台再负责管理。Kosmo One 与 Kosmo World 想做的,是把这些环节收进同一个产品体系。
15 分钟重建 100㎡,速度之外更重要的是门槛
禾赛给出的核心效率指标是 15 分钟完成 100㎡空间重建,折算下来约为每分钟处理 6.67㎡。如果这一指标能在门店、办公室、酒店客房等日常环境中稳定复现,它已经不只是一次设备性能升级,而是三维内容生产方式的改变。
传统高质量空间建模通常包括现场勘测、设备架设、多站点扫描、照片采集、点云配准、网格生成、纹理映射、人工修补和成果验收等步骤。流程越追求几何精度和视觉真实感,对操作人员、计算设备与后期工时的要求就越高,最终导致真实空间数据一直是一种昂贵且难以持续更新的资产。
Kosmo 的思路是用硬件同步获取空间结构和高清视觉信息,再由算法完成配准与重建。禾赛此前披露,Kosmo 技术体系融合了激光雷达、高清影像系统和 3DGS 重建技术,目标是同时保留几何结构、物体轮廓、材质纹理、色彩与光影,而不是只生成一个可以测量、但视觉上粗糙的点云模型。
3DGS 是 3D Gaussian Splatting 的缩写,是一种用大量带位置、尺度、颜色和透明度属性的三维高斯体表示场景的实时神经渲染技术。与传统三角网格相比,3DGS 更擅长还原复杂光影、反射和细碎纹理,并能以较高帧率渲染新视角,因此近几年迅速成为数字空间、影视预演和机器人仿真的热门技术路线。
不过,“15 分钟完成 100㎡重建”目前仍需要更明确的测试口径。禾赛尚未详细说明这 15 分钟究竟只计算现场采集时间,还是包含数据上传、云端处理和模型生成;也没有公布测试场景的物体密度、网络带宽、最终模型分辨率及几何误差。这些条件都会显著影响实际交付效率。
换句话说,15 分钟是一个很有冲击力的产品指标,但还不能直接等同于“15 分钟拿到可用于机器人训练或影视制作的最终资产”。对于专业用户,后续更值得看的数据包括绝对测量精度、累计漂移、动态物体处理能力、玻璃与镜面重建效果,以及导出格式和语义标注质量。
8K、一英寸 CMOS 与激光雷达各自解决什么问题
一英寸 CMOS 和 8K 分辨率主要负责提升模型的视觉质量,而激光雷达承担的是空间结构测量。两类传感器的结合,相当于让设备同时具备一把测距尺和一台高清相机:前者回答墙面、家具和通道分别在哪里,后者回答这些物体是什么颜色、采用什么材质、表面有哪些细节。
360° 覆盖则用于减少扫描盲区和补拍次数。现实环境中的桌椅、货架、立柱和门框会相互遮挡,如果设备只能采集有限视角,模型中很容易出现空洞;覆盖角度越完整,算法可用于配准和补全的信息就越多,也更适合由非专业人员完成采集。
8K 并不自动等于高质量三维模型。空间重建最终效果还取决于镜头标定、快门同步、运动模糊控制、激光雷达与相机的外参精度,以及算法对不同传感器时间戳的对齐能力。消费相机可以拍出清晰照片,却不一定能稳定恢复厘米甚至毫米级空间关系,这正是专业空间相机与普通全景相机的主要差异。
禾赛把这套技术定义为“AI 空间相机”,本质上是在重新划分产品类别。Kosmo One 既不是单纯的摄影器材,也不是传统测绘设备,更接近一台用于生产机器可读三维数据的移动扫描终端。
Kosmo World 才是决定产品上限的部分
Kosmo World 的价值在于把一次扫描结果变成可持续管理的三维资产,而不是一个只能本地打开的孤立模型。对于企业用户,空间数据通常需要反复编辑、更新、检索、授权和分发,云平台的重要性并不低于相机本身。
一个可用的三维资产平台至少需要解决版本管理、空间组织、权限控制、在线预览、格式转换和团队协作等问题。机器人公司还会关心点云、相机位姿、深度信息、Mesh、3DGS 模型以及语义标签能否分别导出;影视和文旅客户则更关心画面质量、自由视角漫游、剪辑工具与主流内容生产软件的兼容性。
禾赛目前确认 Kosmo World 可以与 Kosmo One 配合完成一站式 3D 内容创作与管理,但尚未完整公布支持的导出格式、存储配额、协作人数、数据保留政策和云端计费方式。这些看似不如 8K 和 15 分钟醒目,却会直接决定 Kosmo 能否进入成熟企业的生产环境。
软硬一体化也意味着更明显的平台绑定。硬件、算法和云平台由同一厂商提供,可以减少设备标定、数据转换和软件兼容问题;相应地,用户也会更依赖厂商的云端处理能力、模型格式和长期服务。Kosmo World 是否支持私有化部署、离线处理以及开放格式导出,将是工业、地图和机器人客户评估它时的重要问题。
Kosmo 与现有三维采集方案有什么不同
Kosmo One 并不是第一个帮助普通用户扫描空间的设备,但它希望在易用性、视觉质量和几何信息之间取得更完整的平衡。手机扫描应用门槛最低,专业激光扫描仪精度更高,传统全景相机的采集效率很快,而 Kosmo 的目标是把这些能力尽量集中到一套软硬件中。
| 方案类别 | 典型硬件 | 几何信息 | 视觉质量 | 操作门槛 | 主要适用场景 | |---|---|---:|---:|---:|---| | Kosmo One + Kosmo World | 激光雷达、8K 影像系统、一英寸 CMOS、云端 AI | 强,具体精度待公布 | 高,强调 3DGS 与高清纹理 | 较低,主打随手扫描 | 机器人训练、世界模型、门店数字化、影视文旅 | | 手机或平板扫描 | 摄像头、部分设备带 LiDAR | 中低,受硬件和运动影响明显 | 中 | 最低 | 房屋记录、轻量建模、个人创作 | | 专业地面激光扫描仪 | 高精度激光雷达、全景相机 | 高 | 中高,通常需要后期贴图 | 高 | 测绘、工程、数字孪生、施工验收 | | 全景相机与摄影测量 | 多镜头相机或大量照片 | 依赖纹理与算法 | 高 | 中高 | 房产展示、文旅漫游、影视素材 | | 纯生成式 3D 工具 | 文本、图片或视频输入 | 几何一致性不稳定 | 取决于模型 | 低 | 概念设计、游戏原型、创意内容 |
Kosmo 的优势是工作流一体化,而不是在某个单项指标上替代全部专业设备。对工程测绘来说,毫米级精度认证和可追溯误差报告比视觉效果更重要;对影视制作来说,毛发、透明材质、动态物体和可编辑拓扑仍然可能需要专门流程。Kosmo 更现实的切入点,是那些原本认为专业扫描太贵、手机扫描又不够用的中间市场。
目前无法进行完整价格对比,因为禾赛在发布信息中尚未公布 Kosmo One 的零售价、Kosmo World 的订阅方案和正式交付周期。价格缺失是这次发布最大的商业信息空白之一,也使外界暂时无法计算单个门店或每平方米的数字化成本。
禾赛首先盯上的是地图和线下门店
禾赛已经宣布与高德地图合作,开放首批 1000 个试点,覆盖商场、零售网点、餐饮、酒店和品牌门店。双方计划把门店内部完整扫描并重建为高精度三维空间模型,让地图服务从室外道路和二维楼层图继续向室内真实空间延伸。
室内空间是地图产品长期存在的信息断层。用户可以导航到商场入口,却经常无法提前了解门店内部布局、包间环境、货架位置和无障碍通道;商家上传的照片又存在视角有限、更新时间不统一和真实性难验证等问题。标准化三维扫描可以把这些信息组织成可自由浏览的空间,而不是一组彼此割裂的图片。
1000 个试点也在检验 Kosmo 能否规模化运营。单次 Demo 可以选择光线稳定、空间整洁的样板场景,批量扫描则会遇到人员走动、陈列变化、玻璃反射、狭窄通道、网络不稳定和隐私遮挡等问题。设备是否容易培训、失败任务能否自动提示、模型能否快速审核,都会影响项目的实际成本。
门店数字化可能成为 Kosmo 最快形成收入的场景。相比仍处于研发投入期的通用机器人,地图、酒店、房产和零售客户已经存在明确的展示与数字化需求,项目验收标准也更容易定义。禾赛先用商业空间建立采集网络,再把积累的数据和工具链延伸到物理 AI,是一条比单纯销售机器人训练数据更稳妥的路径。
真正的大故事是物理 AI 的数据供应链
物理 AI 是能够理解空间关系、遵循物理规律并在真实环境中执行任务的人工智能系统。人形机器人、自动驾驶设备和自主移动机器人都属于这一范畴,它们不能只理解文字与图片,还需要知道物体在哪里、能否触碰、道路是否可通行以及动作会产生什么后果。
世界模型是对环境状态、空间关系和变化规律进行内部表征,并据此预测未来结果的 AI 模型。世界模型需要大量带有几何结构、时间变化和语义信息的数据,而普通二维图片和互联网视频通常缺少准确深度、相机轨迹与物体尺度。
Kosmo 的潜在价值,是把真实空间转换成可供机器人训练、仿真和评测使用的数据包。按照禾赛此前披露的产品方向,这类数据可以包括原始图像、点云、相机位姿、3DGS 模型、Mesh 和三维语义标签。与只有视觉画面的视频相比,这些数据能让模型更明确地学习距离、尺度、遮挡和可通行区域。
Sim-to-Real 是机器人从仿真训练迁移到真实环境时产生的性能落差。仿真世界通常过于干净和规则,而真实空间存在光照变化、杂乱物体、反射材质与传感器噪声;从真实场景扫描得到的高保真模型,可以把更多现实复杂性带入训练和评测,从而缩小这条差距。
但空间数据并不是扫描得越多就一定越有价值。机器人训练真正需要的是可检索、可标注、可组合并带有任务定义的数据,例如哪些抽屉能够打开、哪些杯子可以抓取、某条路线是否允许推车通过。Kosmo One 主要解决数据采集与重建,距离形成高质量机器人训练集,还需要语义理解、交互属性标注、数据治理和评测体系。
从激光雷达公司走向空间智能平台
Kosmo One 标志着禾赛的业务边界从“为机器提供传感器”继续扩大到“为 AI 生产空间数据”。激光雷达过去输出的主要是点云和距离信息,而 Kosmo 试图输出可查看、可编辑、可交互,并能直接进入内容生产或模型训练流程的完整空间资产。
这一步也符合禾赛近一年的物理 AI 叙事。公司已经把能力概括为“感知—理解—执行”:激光雷达负责空间感知,Kosmo 负责将空间转化为训练数据和数字资产,机器人动力模组则向执行环节延伸。与只销售单一传感器相比,这种布局拥有更大的软件与服务收入空间,但也要求禾赛补上云平台、开发者生态和行业解决方案能力。
禾赛面对的竞争对手也会随之改变。Kosmo 不仅要与激光扫描仪和全景相机竞争,还会进入数字孪生平台、三维内容工具、摄影测量软件和机器人数据基础设施厂商的领地。硬件量产经验能帮助禾赛控制一致性和供应链,但云端软件体验与生态兼容性不是车载激光雷达业务自然附带的能力。
这是一款有潜力的生产工具,但还不是结论
Kosmo One 与 Kosmo World 的产品方向是成立的,因为三维建模的主要矛盾已经从“能不能重建”转向“能否低成本、标准化、持续地重建”。单次制作一个精美场景并不困难,困难的是让上千家门店、工厂或机器人实验室使用同一套流程,稳定产出格式一致、质量可控的数据。
禾赛目前展示出的优势包括 8K 采集、一英寸 CMOS、360° 覆盖、激光雷达与 3DGS 融合,以及 15 分钟重建 100㎡的目标效率。相较于一台孤立的扫描硬件,Kosmo World 也让这套产品具备成为生产平台的可能。
禾赛尚未回答的问题同样关键,包括设备价格、云服务费用、几何精度、端到端处理时间、数据格式、私有化部署、动态物体处理和商业交付日期。尤其对于机器人训练,“看起来真实”与“几何和语义足够可靠”是两套不同的标准,不能只靠演示视频判断。
现阶段更合理的判断是:Kosmo 把专业三维重建向相机式操作推进了一步,并给禾赛打开了激光雷达之外的新增长空间;它能否真正让空间数据从昂贵的定制品变成标准资源,则要看 1000 个高德试点中的实际采集效率、失败率和单店成本。硬件发布只是起点,规模化的数据生产能力才是这套产品最后的护城河。
参考来源
- IT之家:全球首款 8K 超高清 AI 空间相机禾赛 Kosmo One 发布 — 介绍 Kosmo One 的 8K、一英寸 CMOS、15 分钟重建 100㎡等核心参数,以及 Kosmo World 和高德地图首批 1000 个试点信息。