世界模型塞进7美元微控制器
TinyWorldFormer 把可生成游戏状态的世界模型部署到 Raspberry Pi Pico 2 W,在仅 520KB SRAM 的微控制器上完成本地推理。它离通用游戏生成器还很远,却证明了世界模型可以走出 GPU,进入低功耗嵌入式设备。
TinyWorldFormer 把世界模型压进了微控制器
TinyWorldFormer 近日展示了一件颇有反差感的事:一个能够生成游戏世界状态的世界模型,不再依赖桌面 GPU、云端服务器,甚至不需要运行 Linux,而是直接跑在 Raspberry Pi Pico 2 W 微控制器上。截至 2026 年 10 月 29 日,项目代码、模型部署流程和相关演示已经在 GitHub 仓库公开。
**TinyWorldFormer 是一个面向资源受限设备的小型世界模型项目,目标是在 Raspberry Pi Pico 2 W 上根据已有游戏状态生成后续世界状态。**这里的“生成游戏世界”不是让微控制器实时制作《我的世界》式三维地图,也不是在芯片上运行视频扩散模型,而是让模型学习一个离散游戏环境的变化规律,再逐步预测或生成新的状态。
这项工作的看点并不在于生成画面有多精细,而在于它把通常需要 GPU 才方便运行的 Transformer 式预测模型,塞进了一块官方定价仅 7 美元、片上 SRAM 只有 520KB 的开发板。对 TinyML 来说,这比单纯刷新一个分类准确率更有意思:模型不只是识别传感器输入,而是在内部近似模拟一个会随时间变化的环境。
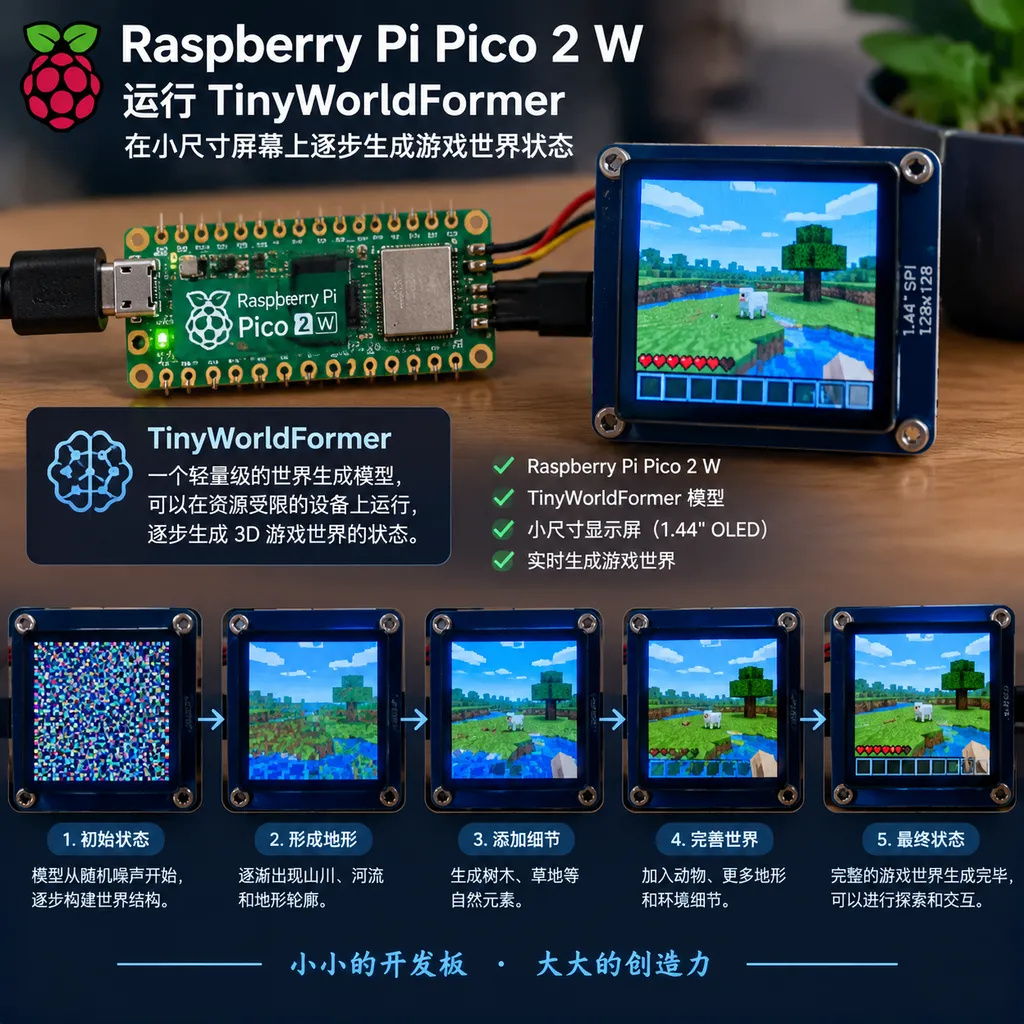
世界模型不是游戏引擎,而是一个“可学习的模拟器”
**世界模型是通过数据学习环境状态、动作与后续变化关系的模型。**传统游戏引擎由开发者明确写下碰撞、移动、重力和角色规则,世界模型则从状态序列中归纳这些规律,并尝试回答:“当前世界是这样,下一步最可能变成什么样?”
世界模型近几年受到关注,主要是因为它处在生成模型与智能体之间。图像模型生成一张看起来合理的图片就可以结束,但世界模型必须在连续多步预测中保持规则一致:角色不能无缘无故穿墙,已经消失的物体不应突然回来,地图边界也不能每隔几步改变一次。
TinyWorldFormer 所代表的是这个方向的极小型版本。它处理的不是高分辨率 RGB 视频,而是经过压缩和离散化的游戏状态;它追求的也不是电影级视觉质量,而是在极小内存与算力预算下维持基本的空间结构和状态演化。
这种取舍很关键。假如把一个 64×64 的 RGB 游戏画面直接当作输入,仅一帧未经压缩的 8 位图像就需要 64×64×3,即 12,288 字节;如果模型还要保存多帧上下文、中间激活和注意力缓存,520KB SRAM 很快就会耗尽。将世界表达成网格、图块或其他离散 token,则可以把复杂的像素预测转化为规模更可控的序列建模问题。
Pico 2 W 的限制,才是这次演示真正的主角
**Raspberry Pi Pico 2 W 是一块基于 RP2350 微控制器的无线开发板,配备双核 Arm Cortex-M33、520KB SRAM 和 4MB 板载闪存。**其 CPU 默认运行频率为 150MHz,开发板还集成 2.4GHz Wi-Fi 与 Bluetooth 5.2,官方定价为 7 美元。
这些参数与日常讨论的大模型硬件几乎不在一个数量级。520KB SRAM 甚至装不下一张未经压缩的 512×512 RGB 图片,更不用说保存数亿参数;4MB 闪存既要容纳程序,也要给模型权重和其他资源留下空间。TinyWorldFormer 因此不是把常规模型原封不动搬过去,而是从任务表示、网络规模、数值精度和执行方式上同时做减法。
| 硬件/运行环境 | 典型内存 | 处理器 | 操作系统 | 适合的世界模型形态 | |---|---:|---|---|---| | Raspberry Pi Pico 2 W | 520KB SRAM、4MB 闪存 | 双核 Cortex-M33,150MHz | 裸机或轻量运行时 | 离散状态、短上下文、极小模型 | | Raspberry Pi Zero 2 W | 512MB RAM | 四核 Cortex-A53,1GHz | Linux | 小型神经网络、较长上下文 | | 消费级 GPU PC | 通常 8GB—24GB 显存 | GPU 并行计算 | Windows/Linux | 图像或视频级世界模型 | | 云端 AI 加速器 | 数十至数百 GB 加速器内存 | GPU/TPU/NPU | 服务器系统 | 大规模视频预测与交互环境 |
这张表说明,TinyWorldFormer 与大型视频世界模型并不是直接竞品。两者更像袖珍计算器与工作站:都能执行计算,但优化目标完全不同。TinyWorldFormer 的价值是验证“最低需要多少资源”,而不是争夺最逼真的生成效果。
Transformer 在微控制器上,难点首先是内存
**微控制器端推理是指模型在没有云端协助、通常也没有完整操作系统的芯片上完成前向计算。**这类部署经常被笼统地概括为“模型足够小”,但真正决定模型能否运行的,往往不是权重文件大小,而是峰值内存。
权重可以放在 4MB 闪存中按需读取,中间激活、输入缓冲区、输出概率和临时计算结果却通常需要占用 SRAM。只看模型文件能否塞进闪存,就像只确认家具能否装进货车,却没有检查它能否通过家门。
Transformer 的注意力机制尤其容易制造内存压力。标准自注意力需要处理 token 两两之间的关系,序列长度从 128 增加到 256 时,注意力矩阵的元素数量会从 16,384 增至 65,536,达到原来的 4 倍。因此,微控制器上的世界模型必须严格控制上下文长度、隐藏维度和层数,或者采用分块计算、复用缓冲区等方式压低峰值占用。
量化也是这类项目的核心手段。一个使用 32 位浮点数保存的 100 万参数模型,仅权重就需要约 4MB;改成 8 位整数后可降至约 1MB,理论存储量减少 75%。但量化不是免费的午餐:模型越小、状态分布越复杂,少量精度损失越可能在多步生成中累积,最终表现为地图结构漂移或规则失效。
“能生成”与“能长期保持一致”是两回事
**自回归生成是把模型刚刚生成的结果重新作为输入,再继续预测下一步。**这种方式适合在有限资源上逐步构造游戏世界,因为设备不必一次生成完整序列,但它也会放大每一步的误差。
假设模型单步预测大多数时候都正确,只要错误状态被重新送回模型,后续预测就可能偏离训练数据中的正常轨迹。短时间内,世界看起来仍然合理;生成步数拉长后,局部错误则可能演变成整体结构崩坏。这正是评估世界模型时不能只看单帧截图的原因。
TinyWorldFormer 的演示更应该从三个层面观察:第一,单步生成的状态是否合理;第二,连续多步后地图与对象是否仍然遵循规则;第三,同一初始状态在不同采样条件下,能否产生有变化但不失控的结果。只展示一张漂亮的终局画面,无法证明模型真正学会了环境动力学。
世界模型也不等于智能体。世界模型负责预测“接下来会怎样”,智能体还需要决定“接下来做什么”;如果系统没有动作输入、奖励信号和策略模块,它更接近一个生成式模拟器,而不是能自主通关的游戏 AI。TinyWorldFormer 的意义在于把前者放到了微控制器上,而不是在 7 美元硬件上复刻一个通用游戏玩家。
它与 TinyML 的传统项目不太一样
**TinyML 是在微控制器等低功耗设备上训练或部署机器学习模型的技术方向。**此前常见的 TinyML 应用包括关键词唤醒、手势识别、振动异常检测和简单视觉分类,这些任务通常把固定长度输入映射到一个标签。
TinyWorldFormer 把任务从“判断”推进到了“生成”。分类模型只需回答这段声音是不是唤醒词,世界模型却要持续输出结构化状态,并让前后结果保持一致。前者出错一次通常只影响一个判断,后者出错一次则可能污染后续整条生成轨迹。
| 任务类型 | 输入 | 输出 | 主要难点 | 常见评价指标 | |---|---|---|---|---| | 关键词唤醒 | 短音频片段 | 类别标签 | 噪声鲁棒性 | 准确率、误唤醒率 | | 图像分类 | 单帧图像 | 类别标签 | 特征提取 | Top-1 准确率 | | TinyWorldFormer 式世界生成 | 游戏状态或状态序列 | 后续状态序列 | 长期一致性、内存与延迟 | 单步误差、多步稳定性、生成速度 | | 大型视频世界模型 | 视频、文本、动作 | 后续视频帧 | 视觉真实度与物理一致性 | 视频质量、动作一致性、长时稳定性 |
这意味着 TinyWorldFormer 即使只处理简化游戏,其工程难度也不能简单用“画面很小”来否定。它探索的是生成式模型在极端约束下的边界,这条路线与一味增加参数量恰好相反。
7美元设备上的本地生成,有什么实际用处
**TinyWorldFormer 目前更像研究原型和技术样板,而不是可以直接嵌入商业游戏的成熟引擎。**它的生成空间、世界复杂度和长期稳定性都无法与传统引擎相比,开发者也不应该为了“用了 AI”而把确定、可靠的规则系统替换成概率模型。
离线运行仍然带来了几个明确优势:设备不需要持续联网,输入状态无需上传服务器,推理不会产生按次计算费用,而且响应时间不受公网波动影响。对于掌上玩具、互动徽章、电子桌游、教育套件和生成艺术装置,这些优势比生成质量更重要。
低功耗设备还可以把模型与真实传感器连接起来。一个微控制器可以根据按键、加速度计、温度或光线输入改变虚拟世界,再由模型生成后续状态;这种“物理输入—本地世界模型—屏幕或灯光输出”的闭环,比单纯在电脑上播放生成结果更有产品想象力。
无线连接并不是 TinyWorldFormer 完成推理的前提。Pico 2 W 的 Wi-Fi 更适合用于下载模型、同步种子、发送遥测或多人交换状态,而不是把主要计算偷偷转移到云端;如果核心生成依然依赖服务器,这次微控制器部署就失去了意义。
现在不该过度解读什么
**TinyWorldFormer 尚不能证明通用世界模型已经进入微控制器时代。**简化游戏环境的状态空间通常远小于现实视频,离散网格也比自然图像更容易建模,从有限规则世界跨越到真实物理环境,仍然存在几个数量级的差距。
项目也不能只凭“跑起来了”判断实用性。对嵌入式模型而言,至少还应公开模型参数量、权重精度、峰值 SRAM、闪存占用、单步延迟、平均功耗以及连续生成的稳定长度;缺少这些数据时,不同项目之间几乎无法做公平比较。仓库后续版本是否补齐基准、能否在原生 150MHz 频率下复现,以及是否依赖特定编译优化,都值得继续观察。
开发者还需要区分训练与推理。TinyWorldFormer 在 Pico 2 W 上运行模型,并不意味着它在这块板子上完成了常规训练;受制于内存、算力和写入寿命,训练通常仍需在性能更高的设备上完成,再将压缩后的权重部署到微控制器。端侧微调或在线学习是另一项更困难的课题。
判断:小模型的价值不只是“更便宜”
**TinyWorldFormer 最有价值的地方,是把世界模型从算力展示变成了系统设计问题。**当硬件资源被压缩到 520KB SRAM,开发者不得不重新思考世界应该怎样表示、哪些历史信息必须保留、模型究竟需要学什么,以及哪些规则根本不该交给神经网络。
大型世界模型通常用更多数据、更长视频和更多参数追求逼真度,TinyWorldFormer 则把问题倒过来:如果目标只是生成一个规则有限的互动世界,最小模型能做到什么程度?这个问题对游戏原型、机器人控制和低功耗智能设备都很重要。
它现在显然不是传统游戏引擎的替代品,也不是“大模型下放微控制器”的奇迹。更准确的评价是:TinyWorldFormer 提供了一个可复现的极小世界模型实验,把生成式 AI 的部署边界推到了售价 7 美元、只有 520KB SRAM 的无线微控制器上。
如果后续项目能够给出完整基准,并把动作条件、多步一致性和可控生成做扎实,这条路线可能比一次炫目的演示更有生命力。毕竟,能在数据中心生成一段游戏视频已经不稀奇;让一块指甲大小的开发板在本地维持一个会变化的世界,才是 TinyWorldFormer 真正值得关注的地方。
参考来源
- TinyWorldFormer GitHub 项目:项目源代码、部署说明与 Raspberry Pi Pico 2 W 演示的主要来源。