OlmoEarth v1.3发布
Ai2 发布 OlmoEarth v1.3,继续提升全球遥感数据的通用嵌入能力。它的价值不只是刷新基准,而是让跨传感器、跨区域的地球观测任务更快进入实际应用。
OlmoEarth v1.3 发布:全球遥感嵌入模型再升级
Ai2 近日发布 OlmoEarth v1.3,将这套面向地球观测任务的基础模型推进到新版本。根据官方介绍,v1.3 的重点是为全球范围内的遥感数据提供更强的通用嵌入,并在多类地理空间任务上达到当前领先水平。
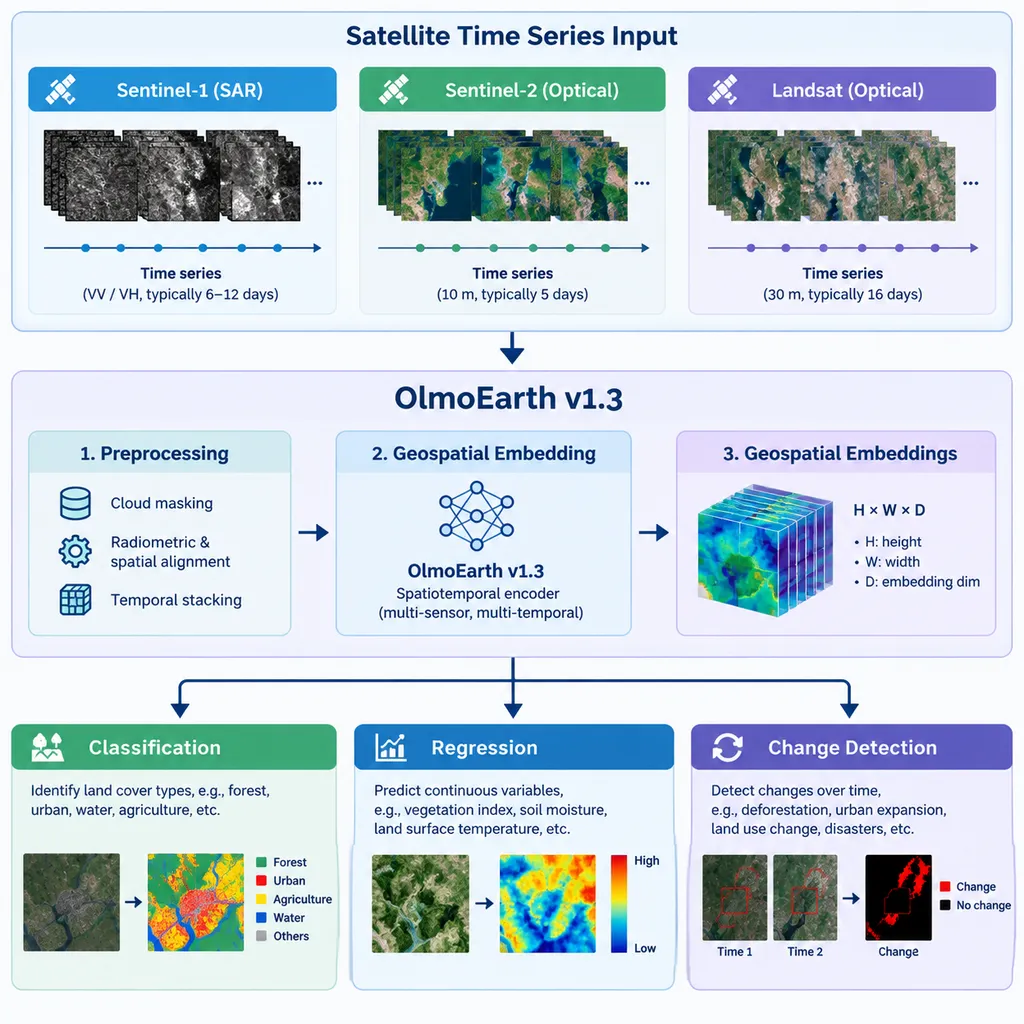
**OlmoEarth 是一套把卫星影像和时序地球观测数据转换为数值向量的地理空间基础模型。**这些向量也就是“嵌入”:模型不直接输出“这里是水稻”或者“这片森林正在退化”,而是先把地表形态、光谱特征、季节变化和传感器信息压缩到机器可处理的表示中,再交给分类、回归、检索或变化检测模型使用。
这次更新值得关注的地方,不是模型又多了一个版本号,而是 OlmoEarth 正在把遥感 AI 的竞争从“单项任务精度”推向“全球通用表征”。对于农业制图、森林变化监测、洪水识别、土地覆盖分类等项目来说,一个质量足够高的通用嵌入,可以显著减少逐个任务训练大型模型的必要性。
v1.3 的核心是更能迁移的全球表征
**地理空间嵌入是对特定位置及其观测历史进行压缩后得到的机器可读特征。**如果把原始遥感影像理解为一叠包含不同波段、日期和分辨率的地图,嵌入就像是模型为每块区域生成的一份“数字指纹”:它不会直接写明地物类别,却保留了足够多的结构,让较小的下游模型能够判断作物类型、植被状态或地表变化。
OlmoEarth v1.3 的升级方向,是让这份数字指纹在全球不同地区和任务之间更稳定。传统遥感模型经常在有限区域上取得高精度,但换一个国家、气候带、季节或卫星传感器,性能就会明显下降。原因并不复杂:东南亚稻田、北美农田和非洲小农地块即便属于同类目标,在空间尺度、种植制度、云量和成像条件上也可能完全不同。
**全球化能力不等于简单地把更多图片塞进训练集,而是要求模型学会忽略无关差异、保留任务真正需要的信号。**例如,模型需要区分由太阳高度角导致的亮度变化和由森林砍伐导致的真实变化,也需要理解 Sentinel-1 雷达影像与 Sentinel-2 光学影像虽然像素表现不同,却可能描述同一片地表。
官方将 v1.3 定位为面向“整个地球”的先进嵌入模型,但这里的“整个地球”更准确地说是全球尺度的泛化目标,并不意味着模型已经自动提供每个位置、每一天的实时地表答案。用户仍然需要准备对应区域和时间段的影像,并结合标签、空间边界及业务规则完成下游分析。
多源遥感依然是 OlmoEarth 的关键优势
**多模态地球观测模型是能够在统一表示空间中处理不同卫星、波段或观测方式的模型。**OlmoEarth 家族面向 Sentinel-1、Sentinel-2 和 Landsat 等常用数据源,其中 Sentinel-1 主要提供合成孔径雷达数据,Sentinel-2 和 Landsat 则以多光谱光学观测为主。
不同传感器解决的问题并不相同。光学影像更接近人眼对地表颜色和纹理的理解,但容易受到云层遮挡;雷达可以穿透云层,并对地表粗糙度、结构和含水量更加敏感,却更难直接解释。将两类信号映射到统一嵌入后,模型有机会在多云地区利用雷达补足光学数据的缺口,也能在缺少某种传感器时保持一定的迁移能力。
以 Sentinel-2 为例,一份输入通常不只有高度和宽度,还包含时间维度以及多个光谱通道。OlmoEarth 此前公开的技术说明将其表示为 [H, W, T, D]:H 和 W 对应空间像素,T 对应时间序列,D 对应通道;在官方示例中,Sentinel-2 输入包含 12 个通道。模型会把影像切分为空间 patch,再将各个 patch 编码为向量。
**时序信息是遥感模型区别于普通图像模型的关键变量。**一张影像只能告诉模型某个时刻“看起来像什么”,连续影像才能揭示播种、生长、收获、积水和恢复等过程。对于作物识别来说,两个地块在某一天可能同样呈绿色,但它们一整年的生长曲线可能完全不同;对洪水监测而言,事件前后的对比也比孤立图像更有判断价值。
从绝对位置编码到 RoPE,升级不只发生在规模上
**位置编码是让 Transformer 知道不同影像 patch 之间空间关系的机制。**没有位置编码,模型可以识别某个 patch 中出现了道路或水体,却很难理解道路、水体与周边区域如何排列。
OlmoEarth v1.1 已经用旋转位置编码 RoPE 替代此前的绝对位置编码 APE。Ai2 在当时的说明中提到,固定的绝对位置标记可能作为额外伪影残留在嵌入中;RoPE 则通过根据相对距离旋转参与比较的向量来表达位置关系,减少位置标记对最终表征的干扰。
这项变化对遥感任务尤其重要。普通自然图像通常会被缩放到固定尺寸,而地理空间数据可能覆盖不同面积、不同分辨率和不同长宽比。模型如果过度记住 patch 在输入窗口中的绝对位置,就可能把“位于影像左上角”误当成地物特征。相对位置关系更适合表达道路延伸、河流连通和地块边界等结构。
v1.3 可以被看作这条技术路线的继续推进:目标不是让嵌入只在一个标准数据集上表现突出,而是让它在位置、时间、传感器和任务发生变化时,仍然保留可迁移的信息。对实际项目来说,这通常比单个榜单上提高几个百分点更重要。
OlmoEarth v1.3 与相关方案怎么选
**地理空间基础模型的选择,本质上是在开放程度、传感器覆盖、部署成本和现成数据产品之间做取舍。**OlmoEarth 的主要吸引力是模型资产和技术资料相对开放,并且明确面向多源遥感数据;Google AlphaEarth Foundations 的优势则包括全球尺度的预计算嵌入产品,以及与 Google Earth Engine 生态的结合。
| 模型或方案 | 公开信息中的定位 | 数据与模态 | 已公开的规模或分辨率 | 适合场景 | 主要限制 | |---|---|---|---|---|---| | OlmoEarth v1.3 | 面向全球遥感任务的通用嵌入模型 | 延续 OlmoEarth 的多源、时序地球观测路线 | v1.3 官方发布页未以单一参数量概括全部能力 | 需要自定义区域、时间窗口、传感器组合或下游训练的团队 | 仍需数据处理、标签设计和空间验证能力 | | OlmoEarth v1-Large | OlmoEarth 早期大型公开模型 | Sentinel-1、Sentinel-2、Landsat 影像或时序影像 | ViT-Large,3.08 亿参数 | 研究复现、嵌入提取和下游微调 | 计算成本高于轻量版本,且不是最新模型 | | OlmoEarth v1.1 | 强调效率和嵌入质量的系列更新 | 多源遥感输入,采用 RoPE 改进空间位置建模 | 官方以模型家族而非单一模型描述 | 对推理效率、输入尺寸适配更敏感的任务 | 与 v1.3 相比已不是最新一代 | | AlphaEarth Foundations | 全球地理空间嵌入及数据产品 | 融合光学、雷达、LiDAR 等多种地球观测信息 | 已公开产品覆盖 2017—2024 年,空间分辨率为 10 米 | 希望直接在 Earth Engine 使用年度全球嵌入的分析项目 | 模型本体、训练流程和自定义部署的开放程度不同 |
这张表中最需要避免的误区,是把“模型”和“全球预计算数据集”当成同一类产品。模型允许团队针对自己的日期、区域和输入条件计算表征;预计算数据集则提供已经生成的标准化嵌入,使用门槛更低,但时间范围、空间分辨率和更新节奏由提供方决定。
OlmoEarth v1-Large 的模型卡显示,该版本采用 ViT-Large 架构,共 3.08 亿参数,支持 Sentinel-1、Sentinel-2 和 Landsat 影像或影像时间序列。这个数字可以帮助开发者判断历史版本的部署量级,但不能直接用于代表 v1.3 的全部配置;在官方没有为特定 v1.3 检查点给出明确参数量之前,不应把旧版本数字移植到新版本上。
“领先水平”需要结合评测边界来看
**遥感模型的领先水平只能在明确的数据集、标签数量、空间划分和评测协议下成立。**如果训练集和测试集来自相邻地块,模型可能通过地理相似性获得很高分数;如果测试区域跨国家、跨年份,任务难度会明显上升。因此,官方报告的 state-of-the-art 结果证明 v1.3 的嵌入具有竞争力,但不能替代用户在目标区域上的独立验证。
线性探测是判断嵌入质量的一种常用方法,它冻结基础模型,仅在嵌入之上训练结构简单的分类器或回归器。若模型使用少量标签和简单预测头就能取得较好结果,说明知识已经被编码进通用表征,而不是依赖大规模下游微调临时学会任务。
少样本表现同样比满标签跑分更接近许多遥感项目的现实。卫星数据并不稀缺,真正稀缺的是经过专家核验、时间一致且空间边界准确的标签。一个模型即使在完整训练集上只领先少量分数,只要能把所需标签量降下来,就可能节省大量现场调查和人工标注成本。
不过,嵌入不能自动解决标签偏差。行政统计数据、人工勾画地块和历史土地覆盖图都可能包含时间错位、边界误差或类别定义冲突;模型越强,越容易让团队忽略这些数据问题。对于灾害响应、碳核算和政策决策等高风险用途,空间外推测试、年度回测和不确定性分析仍然不可省略。
真正有用的场景是快速建立区域模型
**OlmoEarth v1.3 最直接的价值,是把大型遥感模型训练转化为相对轻量的嵌入分析。**团队可以先为目标区域生成通用向量,再用有限标签训练随机森林、线性分类器或较小的神经网络,而不必每次都从原始多光谱时序影像开始训练数亿参数模型。
农业制图是最典型的落地场景。不同作物的区别往往体现在完整生长周期而非单张影像中,时序嵌入可以压缩物候曲线,再结合少量地块标签生成区域作物类型图。Ai2 此前披露的合作案例已经覆盖国家尺度作物制图、红树林变化追踪和森林损失驱动因素分类,说明这套方法并非只停留在学术基准上。
森林监测更看重跨年份一致性。直接比较两张光学影像时,云、阴影、季节和传感器差异都可能制造虚假变化;更稳定的嵌入有机会削弱这些干扰,使分类器把注意力集中在砍伐、火灾、恢复和种植园轮伐等真实过程上。
灾害监测则要求速度和多源数据协同。洪水或山火发生后,最新光学影像可能被云层遮挡,雷达数据却仍可提供信息。支持多传感器输入的统一模型,有望减少为不同数据源分别维护特征工程和模型的成本。
v1.3 的意义在于降低遥感 AI 的重复建设
**OlmoEarth v1.3 不是一个输入经纬度就能返回标准答案的地理搜索工具,而是一层可复用的地球观测特征基础设施。**它更像自然语言领域的通用文本嵌入模型:真正的业务价值来自嵌入之后的标签体系、评测设计、数据更新和决策流程。
这也是它与通用视觉模型的根本差别。互联网图片模型通常把一张 RGB 图片视为独立样本,而遥感模型需要同时处理光谱、时间、空间尺度、地理位置和传感器差异。把这些变量压进稳定的向量表示,本身就是一项比“识别图片里有什么”更复杂的任务。
从产品判断看,v1.3 对拥有遥感工程能力的机构更有价值,而不是让普通用户立刻获得一个新应用。它能够缩短建模周期、降低重复预训练成本,但不会消除影像预处理、坐标系统、云掩膜、标签核验和结果校准等工作。对完全没有地理空间数据管线的团队而言,直接使用现成全球嵌入数据可能更快;对需要自定义时间窗口、传感器组合或区域部署的团队而言,OlmoEarth 的开放模型路线更值得投入。
截至 2026 年 10 月 22 日,OlmoEarth v1.3 展示出的趋势已经很明确:地球观测模型的下一阶段竞争,不再只是参数规模,而是谁能提供跨地区、跨时间和跨传感器仍然可靠的嵌入。对于全球遥感数据来说,稳定的通用表征比又一个封闭的单任务分类器更有长期价值。
参考来源
- OlmoEarth v1.3:State-of-the-art embeddings for the whole planet:Ai2 发布 v1.3 的官方文章,介绍新版本定位、评测结果与全球地球观测嵌入能力。
- OlmoEarth v1-Large 模型卡:列出早期大型版本的 3.08 亿参数规模、ViT-Large 架构、支持的数据源和使用范围。
- AlphaEarth Foundations 介绍与应用讨论:介绍 Google 地理空间嵌入方案及其全球年度数据产品,可用于理解同类技术路线的差异。